知識グラフ全体このページを中心とした周辺知識グラフ
応用分野: 強制振動:微分方程式の解法

強制振動 : 微分方程式の解法(外力が指数関数 × sin 関数の場合)

単振動する質量 m の質点に作用する外力が Fex(t) = F0eηt sin(ωt+β) で与えられる場合, f0=F0/m とおくと,強制振動の従う運動方程式(微分方程式)は

d2x dt2 + ω02x = f0 eηt sin(ωt+β)      ( ω0 , f0 , η , ω , β :定数)     ······ 

と表される.式の一般解を未定係数法,または定数変化法により求める(初期値問題は ⇒ こちら).


解法1:未定係数法

は定数係数の2階非同次線形微分方程式であり,その一般解は,同次方程式の一般解 xh と非同次方程式の特殊解 xp の和 x=xh+xp として表される.式の右辺の非同次項が「指数関数 × sin 関数」の場合は未定係数法を用いて特殊解 xp を求めることができる.

まず,同次方程式

d2x dt2 + ω02x =0     ······ 

の一般解 xh 単振動の一般解であるので

xh= A1 cosω0t + A2 sinω0t    ( A1 , A2 : 任意定数)     ······ 

または,

xh=Acos (ω0t+α)    ( A , α : 任意定数)     ······ 

と表せる.次に,非同次方程式の特殊解 xp を求める.

未定係数法により,非同次項(式の右辺)

r(t)= f0 eηt sin(ωt+β) = f0 eηt ( sinβcosωt+cosβsinωt )

から特殊解は

xp=eηt ( Kcosωt+Msinωt )    ( K , M :未定係数)     ······ 

とおける.その導関数は

dxpdt= ηeηt ( Kcosωt+Msinωt ) + eηt ( Kωsinωt+Mωcosωt )     ······ 
d2xpdt2= ( η2ω2 ) eηt ( Kcosωt+Msinωt ) 2ηeηt ( Kωsinωt+Mωcosωt )     ······ 

であるので,式, を式に代入すると

( η2ω2 ) eηt ( Kcosωt+Msinωt ) 2ηeηt ( Kωsinωt+Mωcosωt ) + ω02 eηt ( Kcosωt+Msinωt )
= { ( η2+ω02ω2 ) K 2ηωM } eηtcosωt + { ( η2+ω02ω2 ) M +2ηωK } eηtsinωt
=f0eηt ( sinβcosωt+cosβsinωt )

となり,左辺と最右辺が恒等的に等しいとすると, K M についての連立1次方程式

( η2+ω02ω2 ) K 2ηωM =f0sinβ 2ηωK + ( η2+ω02ω2 ) M =f0cosβ     ······ 

  ⇒ ( η2 +ω02 ω2 2ηω 2ηω η2 +ω02 ω2 ) ( KM ) = ( f0sinβ f0cosβ )     ······ 

が得られ,上式を解く

K=f0 ( η2+ω02ω2 ) sinβ + 2ηωcosβ ( η2+ω02ω2 ) 2 + (2ηω)2     ······ 
M=f0 ( η2+ω02ω2 ) cosβ 2ηωsinβ ( η2+ω02ω2 ) 2 + (2ηω)2     ······ 

が得られる.したがって,特殊解

xp = f0eηt ( η2+ω02ω2 ) 2 + (2ηω)2 xp= × [ { ( η2+ω02ω2 ) sinβ + 2ηωcosβ } cosωt + { ( η2+ω02ω2 ) cosβ 2ηωsinβ } sinωt ] xp = f0eηt ( η2+ω02ω2 ) 2 + (2ηω)2 { ( η2+ω02ω2 ) sin(ωt+β) +2ηω cos(ωt+β) }     ······ 

となり,式の一般解として

x=xh+xp
x = Acos (ω0t+α) + f0eηt ( η2+ω02ω2 ) 2 + (2ηω)2 { ( η2+ω02ω2 ) sin(ωt+β) +2ηω cos(ωt+β) }     ······ 

が得られる( xh については,式の形を用いた).


解法2:定数変化法  ページトップ

は定数係数の2階非同次線形微分方程式であり,その一般解は,同次方程式の一般解 xh と非同次方程式の特殊解 xp の和 x=xh+xp として表される.同次方程式の基底が求まっている場合,定数変化法を用いて特殊解 xp を求めることができる.

まず,式の同次方程式の一般解 xh は,上述の未定係数法で説明したように式

xh= A1 cosω0t + A2 sinω0t

で表され,基底は x1=cosω0t x2=sinω0t である.定数変化法では,この同次方程式の一般解の任意定数 A1 A2 を未知関数 u1 (t) u2 (t) で置き換えたものを非同次方程式の特殊解

xp= u1(t) cosω0t + u2(t) sinω0t     ······ 

とし,これが式を満たすように未知関数は

u1(t)= r(t) x2(t) W(x1,x2) dt     ······ 
u2(t)= r(t) x1(t) W(x1,x2) dt     ······ 

で与えられる.ここで, r(t)= f0 eηt sin(ωt+β) は式の非同次項で, W(x1,x2) は基底 x1 x2 ロンスキ―行列式である.基底の時間微分は

x˙1 = dx1dt = ω0sinω0t
x˙2 = dx2dt = ω0cosω0t

であるので,ロンスキ―行列式は

W(x1,x2) = | x1 x2 x˙1 x˙2 | = x1x˙2 x2x˙1
W(x1,x2) = cosω0t ω0cosω0t sinω0t ( ω0sinω0t )
W(x1,x2) = ω0 ( cos2ω0t + sin2ω0t )
W(x1,x2) = ω0     ······ 

となる( W(x1,x2) 0 なので, x1 x2 が独立であることがわかる).

は,部分積分により,それぞれ

u1(t) = f0 eηt sin(ωt+β) sinω0t ω0 dt = f0ω0 eηt sin(ωt+β) sinω0t dt
u1(t) = f02ω0 eηt { cos( (ω+ω0)t +β) cos( (ωω0)t +β) } dt
u1(t) = f02ω0 { eηt cos( (ω+ω0)t +β) dt eηt cos( (ωω0)t +β) dt }
u1(t) = f02ω0 [ eηt η2+ (ω+ω0) 2 { ηcos( (ω+ω0)t +β) + (ω+ω0) sin( (ω+ω0)t +β) }
u1(t)= f02ω0 [ eηt η2+ (ωω0) 2 { ηcos( (ωω0)t +β) + (ωω0) sin( (ωω0)t +β) } ]
u1(t) = f0eηt 2ω0 { η2+ (ω+ω0) 2 } { η2+ (ωω0) 2 }
u1(t)= × [ { η2+ (ωω0) 2 } { ηcos( (ω+ω0)t +β) + (ω+ω0) sin( (ω+ω0)t +β) }
u1(t)= × [ { η2+ (ω+ω0) 2 } { ηcos( (ωω0)t +β) + (ωω0) sin( (ωω0)t +β) } ]
u1(t) = f0eηt 2ω0 { ( η2+ω02ω2 ) 2 + (2ηω)2 }
u1(t)= × [ η { η2+ (ωω0) 2 } cos( (ω+ω0)t +β)
u1(t)= ×[ + (ω+ω0) { η2+ (ωω0) 2 } sin( (ω+ω0)t +β)
u1(t)= ×[ +η { η2+ (ω+ω0) 2 } cos( (ωω0)t +β)
u1(t)= ×[ (ωω0) { η2+ (ω+ω0) 2 } sin( (ωω0)t +β) ]     ······ 

u2(t) = f0 eηt sin(ωt+β) cosω0t ω0 dt = f0ω0 eηt sin(ωt+β) cosω0t dt
u2(t) = f02ω0 eηt { sin( (ω+ω0)t +β) + sin( (ωω0)t +β) } dt
u2(t) = f02ω0 { eηt sin( (ω+ω0)t +β) dt + eηt sin( (ωω0)t +β) dt }
u2(t) = f02ω0 [ eηt η2+ (ω+ω0) 2 { ηsin( (ω+ω0)t +β) (ω+ω0) cos( (ω+ω0)t +β) }
u2(t)= f02ω0 [ + eηt η2+ (ωω0) 2 { ηsin( (ωω0)t +β) (ωω0) cos( (ωω0)t +β) } ]
u2(t) = f0eηt 2ω0 { η2+ (ω+ω0) 2 } { η2+ (ωω0) 2 }
u2(t)= × [ { η2+ (ωω0) 2 } { ηsin( (ω+ω0)t +β) (ω+ω0) cos( (ω+ω0)t +β) }
u2(t)= × [ + { η2+ (ω+ω0) 2 } { ηsin( (ωω0)t +β) (ωω0) cos( (ωω0)t +β) } ] u2(t) = f0eηt 2ω0 { ( η2+ω02ω2 ) 2 + (2ηω)2 }
u2(t)= × [ η { η2+ (ωω0) 2 } sin( (ω+ω0)t +β)
u2(t)= ×[ (ω+ω0) { η2+ (ωω0) 2 } cos( (ω+ω0)t +β)
u2(t)= ×[ η { η2+ (ω+ω0) 2 } sin( (ωω0)t +β)
u2(t)= ×[ (ωω0) { η2+ (ω+ω0) 2 } cos( (ωω0)t +β) ]     ······ 

となるので,式に上式を代入すると

xp= f0eηt 2ω0 { ( η2+ω02ω2 ) 2 + (2ηω)2 }
xp= × [ η { η2+ (ωω0) 2 } { cos( (ω+ω0)t +β) cosω0t + sin( (ω+ω0)t +β) sinω0t }
xp=×[ + (ω+ω0) { η2+ (ωω0) 2 } { sin( (ω+ω0)t +β) cosω0t cos( (ω+ω0)t +β) sinω0t }
xp=×[ +η { η2+ (ω+ω0) 2 } { cos( (ωω0)t +β) cosω0t sin( (ωω0)t +β) sinω0t }
xp=×[ (ωω0) { η2+ (ω+ω0) 2 } { sin( (ωω0)t +β) cosω0t + cos( (ωω0)t +β) sinω0t } ]
xp = f0eηt 2ω0 { ( η2+ω02ω2 ) 2 + (2ηω)2 }
xp= × [ η { η2+ (ωω0) 2 } cos(ωt+β) + (ω+ω0) { η2+ (ωω0) 2 } sin(ωt+β)
xp=×[ +η { η2+ (ω+ω0) 2 } cos(ωt+β) (ωω0) { η2+ (ω+ω0) 2 } sin(ωt+β) ]
xp = f0eηt 2ω0 { ( η2+ω02ω2 ) 2 + (2ηω)2 } { 4ηωω0 cos(ωt+β) +2ω0 ( η2 +ω02 ω2 ) sin(ωt+β) }
xp = f0eηt ( η2+ω02ω2 ) 2 + (2ηω)2 { ( η2+ω02ω2 ) sin(ωt+β) +2ηω cos(ωt+β) }     ······ 

が得られる.式は,勿論,未定係数法で求めた特殊解と同じである.よって,式の一般解として,式が得られる.ただ,見て分かるように定数変化法よりも未定係数法で求めた方が計算は簡単である.


● 初期値問題  ページトップ

初期条件 x(0)= x0 v(0)= v0 を満たす特殊解を求める( v(t)= dx/ dt ).

一般解を   x= A1 cosω0t + A2 sinω0t + eηt { B1 cos(ωt+β) + B2 sin(ωt+β) }   とした場合

ここで, B1= 2ηωf0 ( η2+ω02ω2 ) 2 + (2ηω)2 B2= ( η2+ω02ω2 ) f0 ( η2+ω02ω2 ) 2 + (2ηω)2 である.

v= dx dt = ω0A1sinω0t +ω0A2cosω0t
v= dx dt = eηt { ( ηB1ωB2 ) cos(ωt+β) + ( ωB1+ηB2 ) sin(ωt+β) }

A1 A2 は任意定数であり,初期条件を満たすように決める.初期条件より,

x(0) = A1cos0+A2sin0 + e0 { B1 cos(0+β) + B2 sin(0+β) }
x(0) =A1 + B1cosβ + B2sinβ =x0

    ⇒     A1 =x0 ( B1cosβ + B2sinβ )

v(0) = ω0A1sin0 +ω0A2cos0
v(0)= e0 { ( ηB1ωB2 ) cos(0+β) + ( ωB1+ηB2 ) sin(0+β) }
v(0) = ω0A2 { ( ηB1ωB2 ) cosβ + ( ωB1+ηB2 ) sinβ } =v0

    ⇒     A2 = v0+ ( ηB1ωB2 ) cosβ + ( ωB1+ηB2 ) sinβ ω0

となる.


一般解を   x= Acos(ω0t+α) + eηt { B1 cos(ωt+β) + B2 sin(ωt+β) }   とした場合

v= dx dt = ω0Asin (ω0t+α) eηt { ( ηB1ωB2 ) cos(ωt+β) + ( ωB1+ηB2 ) sin(ωt+β) }

初期条件より

x(0) = Acos(0+α) + e0 { B1 cos(0+β) + B2 sin(0+β) }
x(0) =Acosα + B1cosβ + B2sinβ =x0

    ⇒     Acosα =x0 ( B1cosβ + B2sinβ )

v(0) = ω0Asin (0+α)
v(0)= e0 { ( ηB1ωB2 ) cos(0+β) + ( ωB1+ηB2 ) sin(0+β) }
v(0) = ω0Asinα { ( ηB1ωB2 ) cosβ + ( ωB1+ηB2 ) sinβ } =v0

    ⇒     Asinα = v0+ ( ηB1ωB2 ) cosβ + ( ωB1+ηB2 ) sinβ ω0

なので,任意定数 A α

A2 = (Acosα) 2 + (Asinα) 2
A2 = { x0 ( B1cosβ + B2sinβ ) }2 + { v0+ ( ηB1ωB2 ) cosβ + ( ωB1+ηB2 ) sinβ ω0 }2     ······ 

tanα = sinα cosα = v0+ ( ηB1ωB2 ) cosβ + ( ωB1+ηB2 ) sinβ ω0 x0 ( B1cosβ + B2sinβ ) = v0+ ( ηB1ωB2 ) cosβ + ( ωB1+ηB2 ) sinβ ω0x0 ω0 ( B1cosβ + B2sinβ )     ······ 

を満たすように決定する.この場合, A については正負の, α については nπ n :整数)の任意性が残っているが, A>0 と制限すると,

A= { x0 ( B1cosβ + B2sinβ ) }2 + { v0+ ( ηB1ωB2 ) cosβ + ( ωB1+ηB2 ) sinβ ω0 }2     ······ 

であり, α については,次の2式

cosα= 1A ( x0 ( B1cosβ + B2sinβ ) )     ······ 
sinα=1A ( v0+ ( ηB1ωB2 ) cosβ + ( ωB1+ηB2 ) sinβ ω0 )     ······ 

を同時に満たすように π<απ の範囲内で考えれば,一意的に決まる.

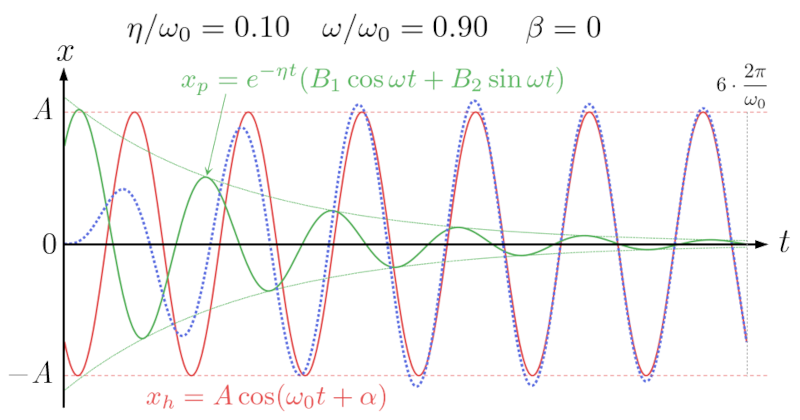
例として, η/ω0 =0.10 , ω/ω0 =0.90 , β=0 について,初期条件が x(0)=0 v(0)=0 の場合のグラフを以下に示す.赤線は単振動の項 xh ,緑線は強制変動の項 xp ,青点線がそれらの和 xh+xp を表す.十分時間が経てば, eηt のために強制変動の成分が無視でき,単振動の成分のみが残る.


ホーム>>カテゴリー分類>>力学>>質点の力学>>強制振動>>微分方程式の解法>>外力が指数関数 × sin 関数の場合

最終更新日:2026年2月3日
[ページトップ]

金沢工業大学

利用規約,誤植や誤りなどがございましたら、こちらからご連絡ください。
