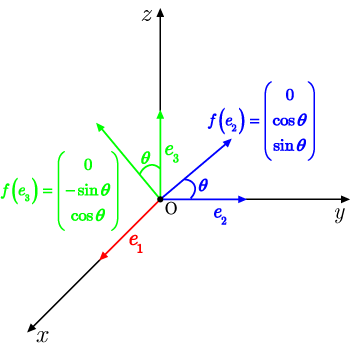3次元の回転行列

3次元の回転行列(x軸まわり)

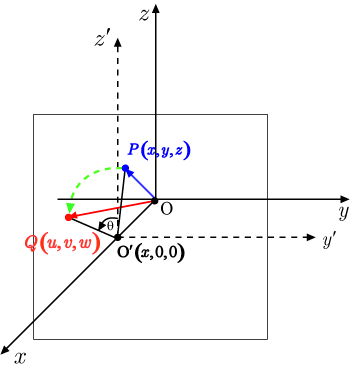
点 P( x,y,z ) を x 軸のまわりに θ 回転して点 Q( u,v,w ) に移す一次変換の表現行列は

( 1 0 0 0 cos⁡θ −sin⁡θ 0 sin⁡θ cos⁡θ )

である. x 軸の正方向に右ねじを向け, x 軸の正方向に右ねじが進む回転方向を正方向とする.

■導出

x 軸の回転では x 成分の値は変化しないので

u=x  ……(1)

となる.よって,点 P から点 Q へ移す変換は,
yz 平面に平行で x 軸と x 軸の値が
x で交わる平面上の点 Ο ′ を中心として
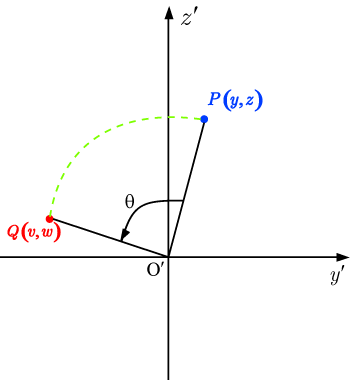
θ 回転したものと考えることができる.

したがって

( v w )=( cos⁡θ −sin⁡θ sin⁡θ cos⁡θ )( y z )

v=( cos⁡θ )y−( sin⁡θ )z  ……(2)

w=( sin⁡θ )y+( cos⁡θ )z  ……(3)

となる.

(1),(2),(3)より

u=1x+0y+0z

v=0x+( cos⁡θ )y−( sin⁡θ )z

w=ox+( sin⁡θ )y+( cos⁡θ )z

( u v w )=( 1 0 0 0 cos⁡θ −sin⁡θ 0 sin⁡θ cos⁡θ )( x y z )

となる.

以上より, x 軸のまわりに θ 回転する一次変換の表現行列は

( 1 0 0 0 cos⁡θ −sin⁡θ 0 sin⁡θ cos⁡θ )

である.

■別の方法

x 軸のまわりに θ 回転する一次変換を f とする.

3 次元ベクトル空間の基本ベクトルを

e 1 =( 1 0 0 ) , e 2 =( 0 1 0 ) , e 3 =( 0 0 1 )

とすると

f( e 1 )=( 1 0 0 )

f( e 2 )=( 0 cos⁡θ sin⁡θ )

f( e 3 )=( 0 −sin⁡θ cos⁡θ )

よって,表現行列は

( f( e 1 ),f( e 2 ),f( e 3 ) ) =( 1 0 0 0 cos⁡θ −sin⁡θ 0 sin⁡θ cos⁡θ )

となる.


ホーム>>カテゴリー分類>>行列>>線形代数>>列ベクトル

最終更新日: 2025年1月17日